

Нагул Надежда Владимировна
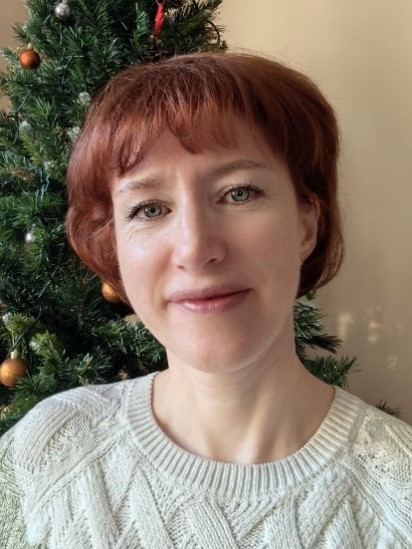
к.ф.-м.н.
Старший научный сотрудник
Лаборатория 5.2. Информационно-управляющих систем
В 2002 г. с отличием окончила Институт математики и экономики Иркутского государственного университета по специальности «прикладная математика». В 2002-2005 гг. училась в аспирантуре ИДСТУ СО РАН под руководством ак. С.Н. Васильева. После окончания аспирантуры занимает должность научного сотрудника, а с января 2016 г. – старшего научного сотрудника. С апреля 2023 г. занимает должность заведующей лабораторией информационно-управляющих систем.
В 2008 г. Н.В. Нагул защитила кандидатскую диссертацию на тему «Метод логико-алгебраических уравнений в анализе динамических систем» на соискание ученой степени кандидата физико-математических наук. Разработанный ею метод логико-алгебраических уравнений позволяет алгоритмически генерировать условия сохранения свойств динамической системы при переходе к другой системе под действием отображений типа морфизмов, при этом порождаемые условия имеют смысл легко проверяемых условий сохранения операций и отношений, определенных на расширенных ступенях в смысле Н. Бурбаки. Выделены классы формул, истинностные значения которых сохраняются при однотипных отображениях. Утверждения о виде отображений, отвечающих за переносимость, формируются по формальной записи рассматриваемого свойства системы, связывая таким образом синтаксис и семантику формул. С помощью метода логико-алгебраических уравнений получены критерии сохранения свойств различных динамических систем, в том числе сетевых и дискретно-событийных.
С 2018 г. Н.В. Нагул специализируется в области теории управления дискретно-событийными системами (ДСС). В неделимом соавторстве ею предложен новый подход к анализу и синтезу ДСС на основе применения метода автоматического доказательства теорем в исчислении позитивно-образованных формул (ПОФ), развиваемого в стенах ИДСТУ СО РАН. Разработаны принципы реализации управления, построенного на основе формальных описаний ДСС в виде ПОФ. Разработан подход к построению централизованного и децентрализованного управления ДСС, возникающими на различных уровнях иерархических систем управления группами мобильных роботов.
Является автором более 80 научных работ.