разработка групповых стратегий управления мобильными роботами в задачах маршрутизации, планирования и обследования изменяющейся окружающей среды;
разработка новых методов анализа и синтеза дискретно-событийных систем;
развитие методов моделирования, идентификации и управления формациями подвижных объектов с распределенными характеристиками;
развитие исчисления позитивно-образованных формул как инструмента высокоуровневого описания моделей и планирования.
Важнейшие научные результаты:
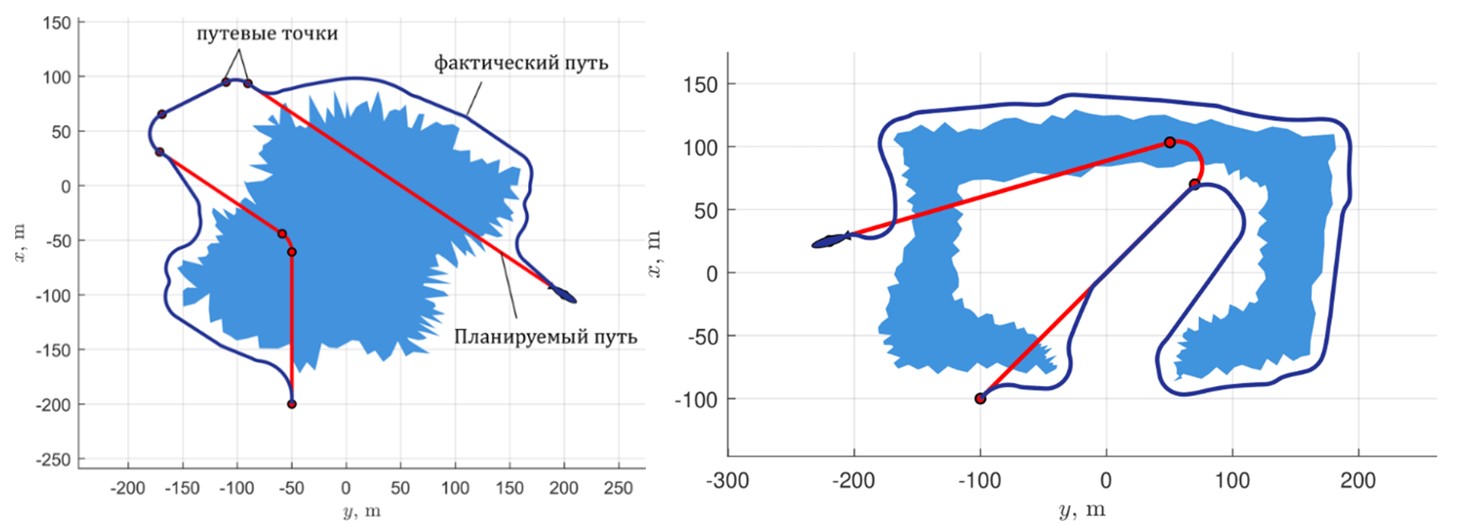
Разработан событийный подход к планированию пути в неизвестной среде для автономного подводного робота. Центральным компонентом предложенного подхода является дискретно-событийная система, ответственная за выявление ситуаций, требующих изменения текущего пути, и выбор подходящего действия, связанного с генерацией нового пути. Предложены два алгоритма планирования пути: основанный на методе путевых точек для безопасного обхода препятствий и основанный на кривых Дубинса для возврата на опорную траекторию. Оба алгоритма не требуют значительных вычислительных ресурсов.
Примеры обхода препятствий подводным роботом при движении по заданному пути
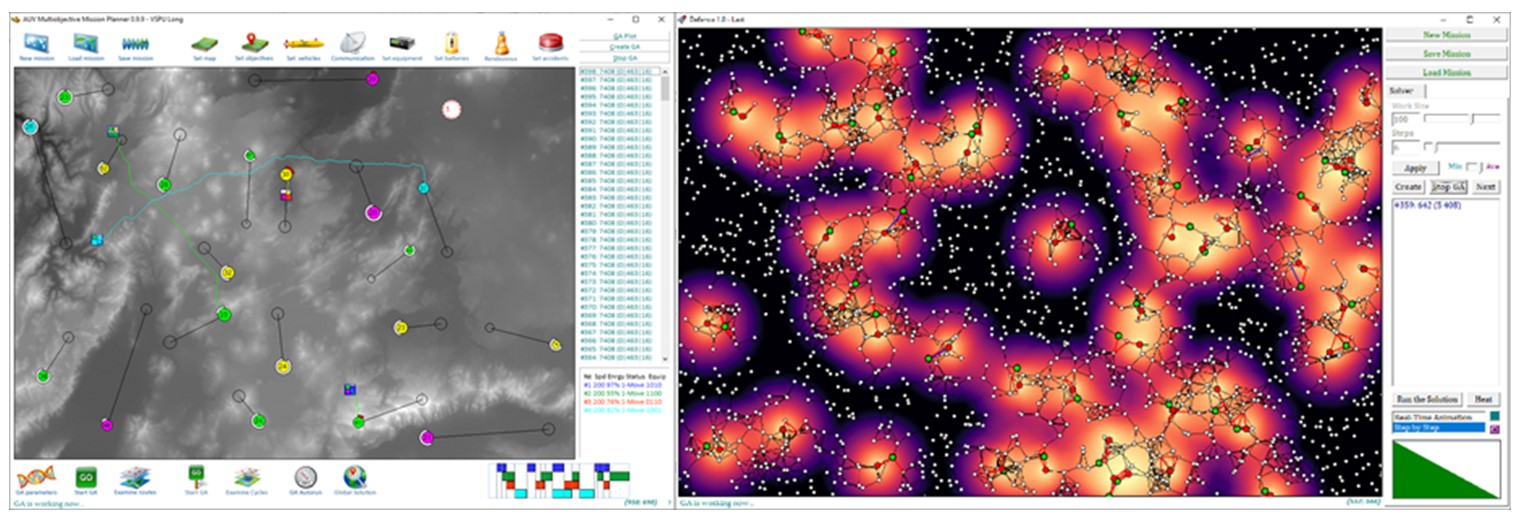
Разработан новый трехуровневый подход к управлению разнородными группами мобильных роботов в условиях сложных пространственно-временных и технических ограничений. Суть подхода заключается в разделении первичной задачи распределения ресурсов и планирования маршрутов на три подзадачи. Задача верхнего уровня использует функциональные ограничения группы (связь, энергия и др.) для разбиения миссии на эффективную последовательность рабочих смен. Средний уровень при планировании групповых действий в рамках каждой смены фокусируется на удовлетворении проблемно-ориентированных требований конкретных задач миссии, а нижний уровень отвечает за реализацию роботами их текущих планов. Применение разработанного подхода позволяет существенно снизить вычислительную сложность задачи и, как следствие, время планирования миссии, а также заметно облегчает процесс корректировки планов в случае возникновения непредвиденных событий.
Разработан подход к управлению сегрегированной группой агентов в задаче обследования динамически изменяющейся окружающей среды, основанный на методе поведенческой структуры. Среда рассматривается в виде скалярного поля концентрации, описывающего явление или процесс, который требуется изучить при наличии набора статичных и подвижных непроходимых препятствий. Преимуществами подхода являются возможность параллельного решения задач поиска локального экстремума поля, называемого источником и его оконтуривания по заданной линии уровня; возможность одновременной локализации нескольких источников поля; обеспечение долгосрочного и стабильного мониторинга источников в случае их перемещения по обследуемой области.
Моделирование выполнения комплексных исследовательских миссий разнородной группой (слева) и однородным роем (справа) роботов на базе разработанного подхода
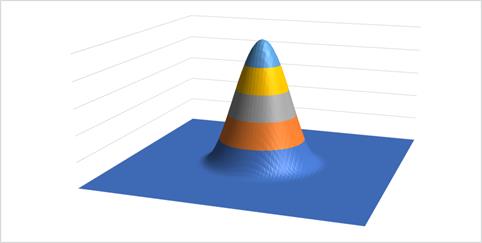
Предложена распределенная модель освоения пространства двумя типами взаимодействующих роботов, которая описывается системой двух уравнений в частных производных параболического типа на изменения плотностей в каждой точке пространства с течением времени. Получено параметрическое семейство точных решений модели, которое описывает распространение роботов с некоторой базы в окружающее пространство, а также продвижение фронтов волн, представляющих границы областей с положительными плотностями. Полученные точные решения можно использовать для формирования законов управления (изменения плотностей на границах базы), гарантирующих желаемую скорость распространения роботов в окружающее пространство.
Пример убывания плотности формации, распространяющейся с «базы» на окружающую территорию
Предложен новый подход к анализу и синтезу дискретно-событийных систем на основе применения метода автоматического доказательства теорем в исчислении позитивно-образованных формул. В рамках теории супервизорного управления разработаны алгоритмы проверки свойств и построения супервизоров для дискретно-событийных систем, возникающих на различных уровнях иерархических систем управления группами мобильных роботов.
Разработаны программный комплекс «ВФЛ-Редуктор» для анализа и синтеза нелинейных систем управления, программная система «Bootfrost» для автоматического доказательства теорем в исчислении позитивно-образованных формул, программно-моделирующий комплекс «Multiobjective Mission Planner», а также программный и программно-аппаратный моделирующий комплексы для отработки и тестирования алгоритмов управления группами мобильных роботов.