инвариантность, достижимость и управляемость нелинейных динамических систем;
качественные и конструктивные методы описания импульсных процессов с разрывными траекториями;
необходимые и достаточные условия локальной и глобальной оптимальности;
алгоритмы и вычислительные технологии решения задач оптимального управления различных типов.
Важнейшие научные результаты:
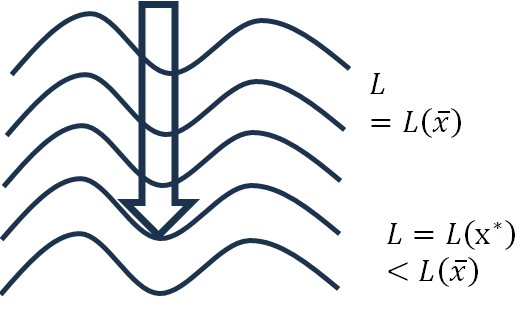
Необходимое условие глобальной оптимальности – позиционный принцип минимума – доказан для задач оптимального управления обыкновенными дифференциальными системами при наличии жестких терминальных ограничений типа равенства. Содержательный смысл этого результата (в задаче минимизации): если исследуемая траектория оптимальна, то с неё невозможен спуск по модифицированному лагранжиану с помощью экстремальной стратегии (управления с обратной связью) из позиционного принципа минимума для задач без терминальных ограничений (который, собственно, и подлежал обобщению). Доказательство опирается на новый метод опорных мажорант.
Схема дискриминирующего спуска: – исследуемая траектория; – поверхности уровня модифицированного лагранжиана, соответствующие исследуемой траектории и траектории спуска , бракующей ; стрела символизирует «бурение» поверхностей уровня лагранжиана с помощью экстремальной стратегии.
Проснувшись однажды утром после беспокойного сна, Грегор Замза обнаружил, что он у себя в постели превратился в страшное насекомое.
Получены необходимые и достаточные условия оптимальности для нелинейных задач оптимального управления с разрывными траекториями и управлениями, заданными векторными борелевскими мерами. Условия основаны на применении функций типа Ляпунова, обладающих свойствами сильной и слабой монотонности относительно импульсной управляемой системы или свойствами сильной и слабой инвариантности, обобщающими монотонность. Предложены конструктивные критерии проверки свойств монотонности и инвариантности. Для задачи специального вида с промежуточными фазовыми ограничениями, для которой множество достижимости можно описать при помощи составных функций типа Ляпунова, предложены необходимые и достаточные условия оптимальности и реализована численная схема нахождения оптимального решения, основанная на этих условиях оптимальности.
Получены необходимые условия оптимальности первого порядка в форме вариационного принципа максимума для задачи оптимального импульсного управления с траекториями ограниченной вариации. Условия включают экстремальное условие, имеющее вариационный характер – условие максимума некоторого функционала на множестве функций. Метод доказательства основан на применении нелинейного преобразования Гоха и требует выполнения условия корректности при замыкании множества обычных процессов и переходе к импульсным. Необходимые условия оптимальности соответствуют импульсно-понтрягинскому типу минимума, они сильнее, чем условия обобщенного принципа максимума, основанного на методе разрывной замены времени. Условия обобщают вариационный принцип максимума, полученный В.А. Дыхтой для частного класса задач с импульсным управлением, заданным распределением первого порядка сингулярности.
Представлены элементы теории локального экстремума в задаче оптимального управления со свободным правым концом и, вообще говоря, неопределенной начальной позицией траекторий на основе точных формул приращения (вариаций бесконечного порядка) целевого функционала. Получены необходимые условия оптимальности “позиционного” типа: их формулировки содержат вспомогательные управления с обратной связью, порождающие программные управления спуска (в задаче на минимум). Предложенные условия составляют альтернативу классическому принципу Понтрягина (в некоторых частных случаях – усиливают последний), и открывают возможность построения непрямых методов локального поиска без процедур настройки параметров “глубины спуска”.
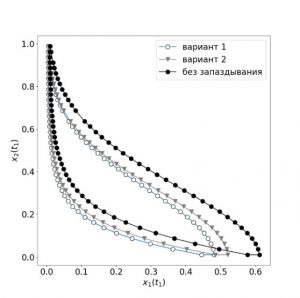
Аппроксимация множества достижимости в модели Хатчисона с переменным запаздыванием
Разработана методика аппроксимации множества достижимости нелинейной управляемой системы с переменным запаздыванием. В основу реализованного алгоритма положен метод Ритца, сводящий исходную постановку к большой задаче математического программирования по поиску коэффициентов аппроксимирующих кубических сплайнов. С применением предложенного подхода изучена управляемая популяционная модель Хатчисона, в которой скорость изъятия особей пропорциональна размеру популяции (на рисунке представлено три варианта динамики системы: без запаздывания, вариант 1 – с большим запаздыванием и вариант 2 – с менее интенсивным запаздыванием).
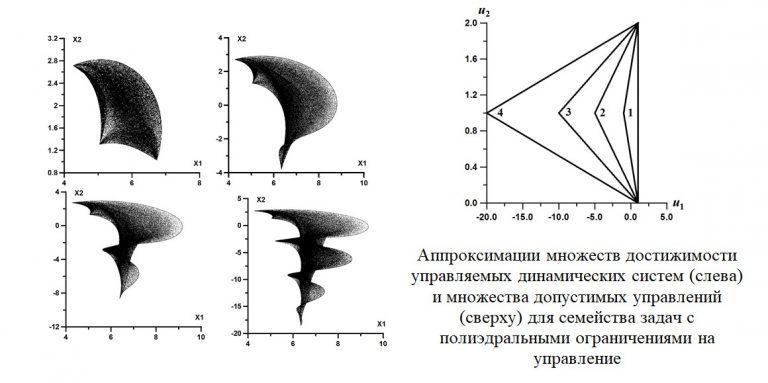
Предложена вычислительная технология решения задач аппроксимации интегральной воронки для полиэдрально управляемых динамических систем. Разработанная технология основывается на редукции к задачам фазового оценивания и оптимального управления с ограничениями более простой структуры. Используемые для исследования вспомогательных задач обобщенные методы стохастической аппроксимации множества достижимости управляемой динамической системы опираются на построение управлений в виде функций релейного типа с заданным числом точек переключения. Проведено многовариантное тестирование разработанных алгоритмов и вычислительных технологий с помощью сформированной коллекции тестовых задач, подтвердившее их применимость для исследования дифференциальных систем с полиэдральными ограничениями.